工程师:机器人自己选择了娇羞跑姿
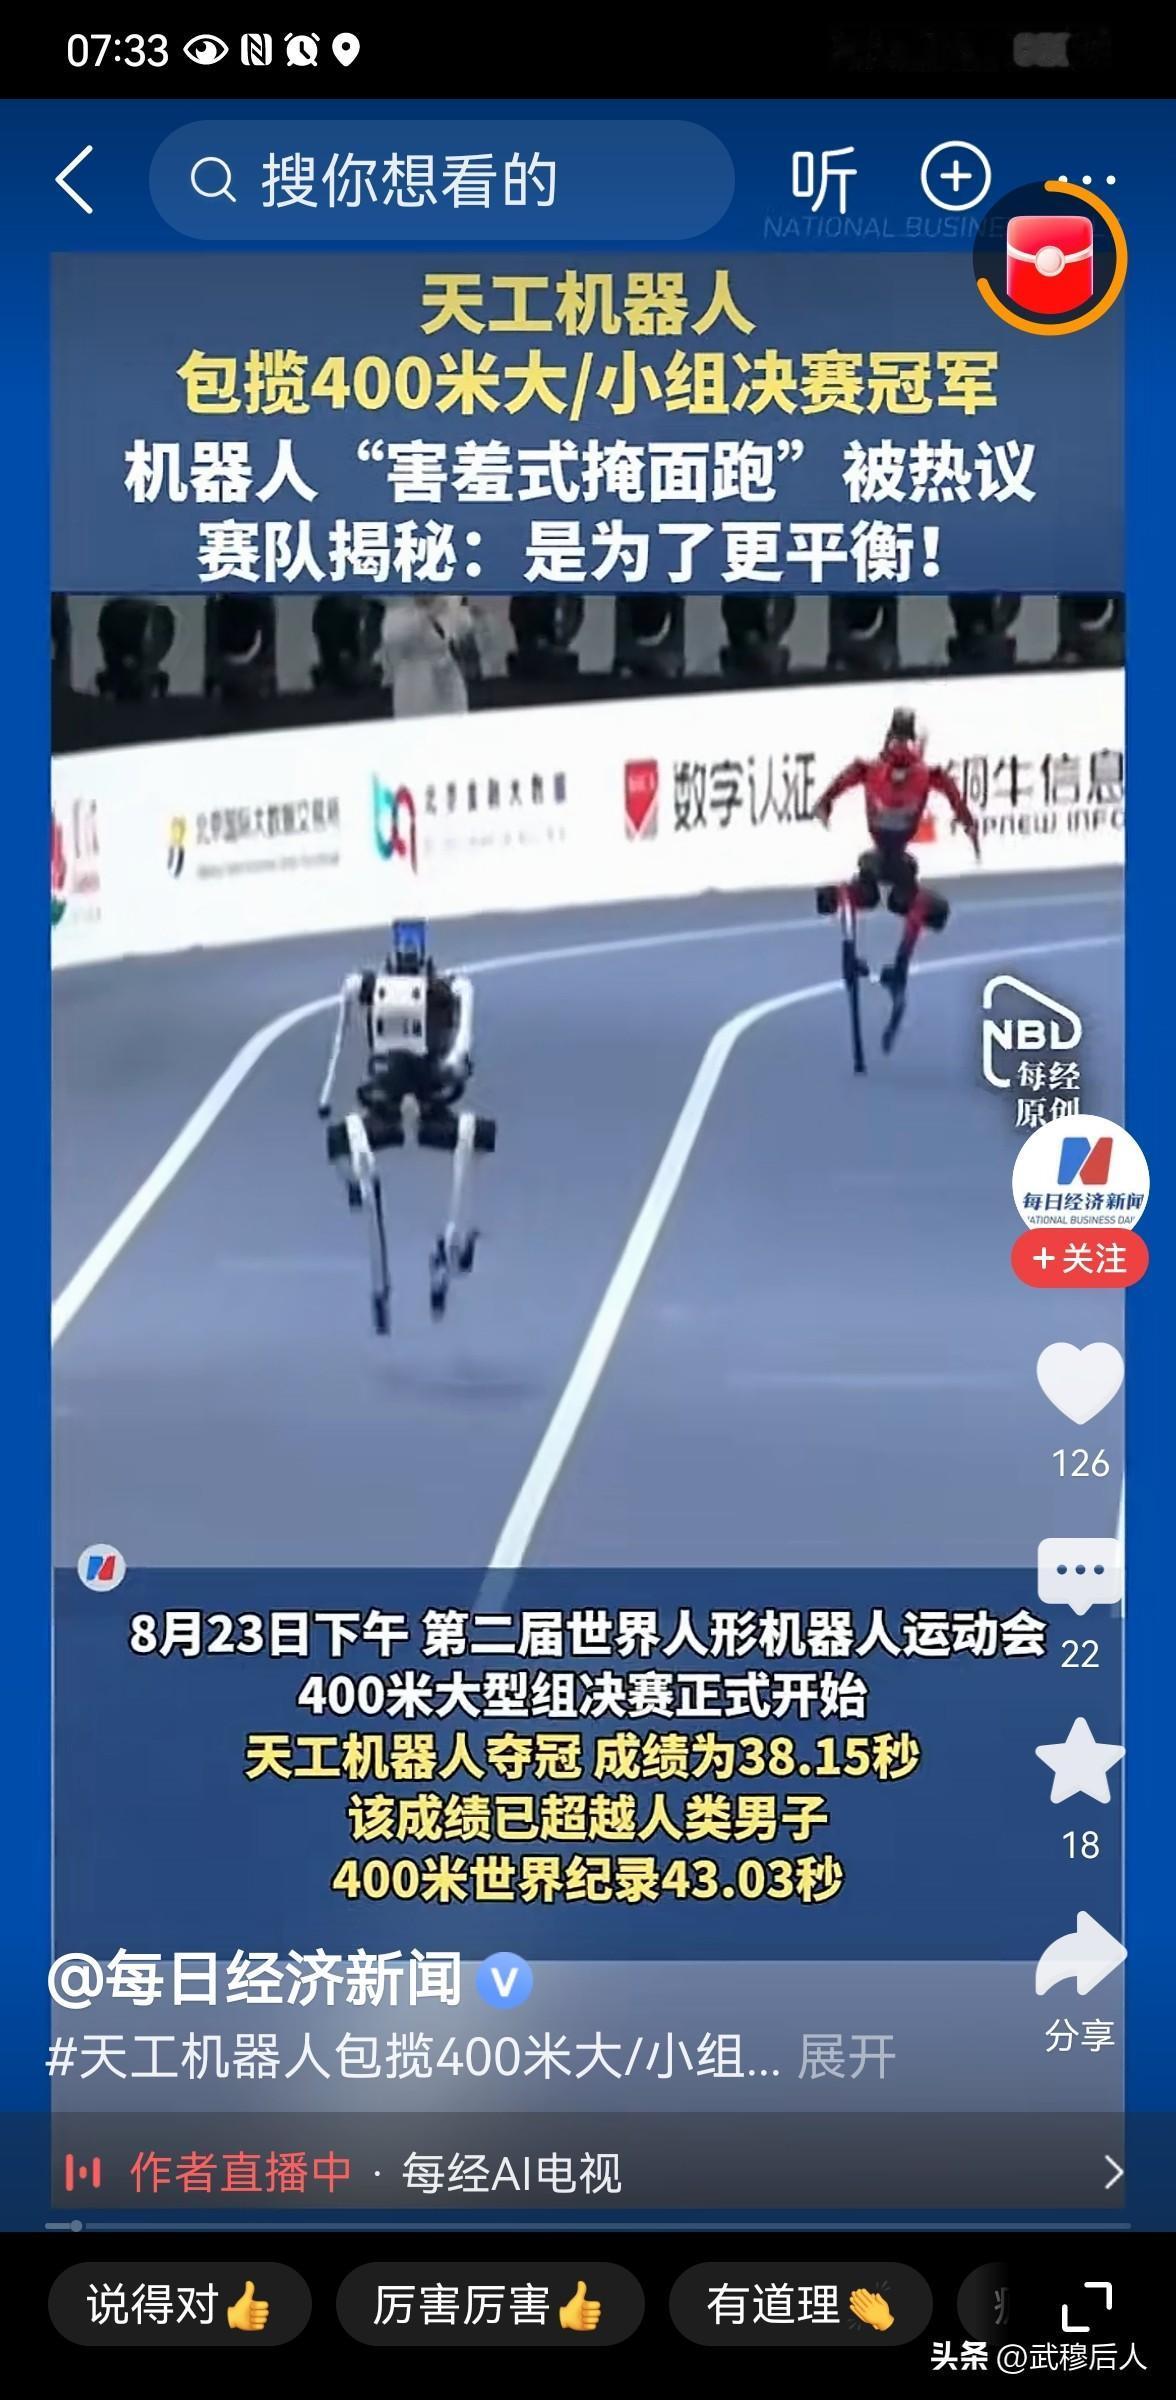
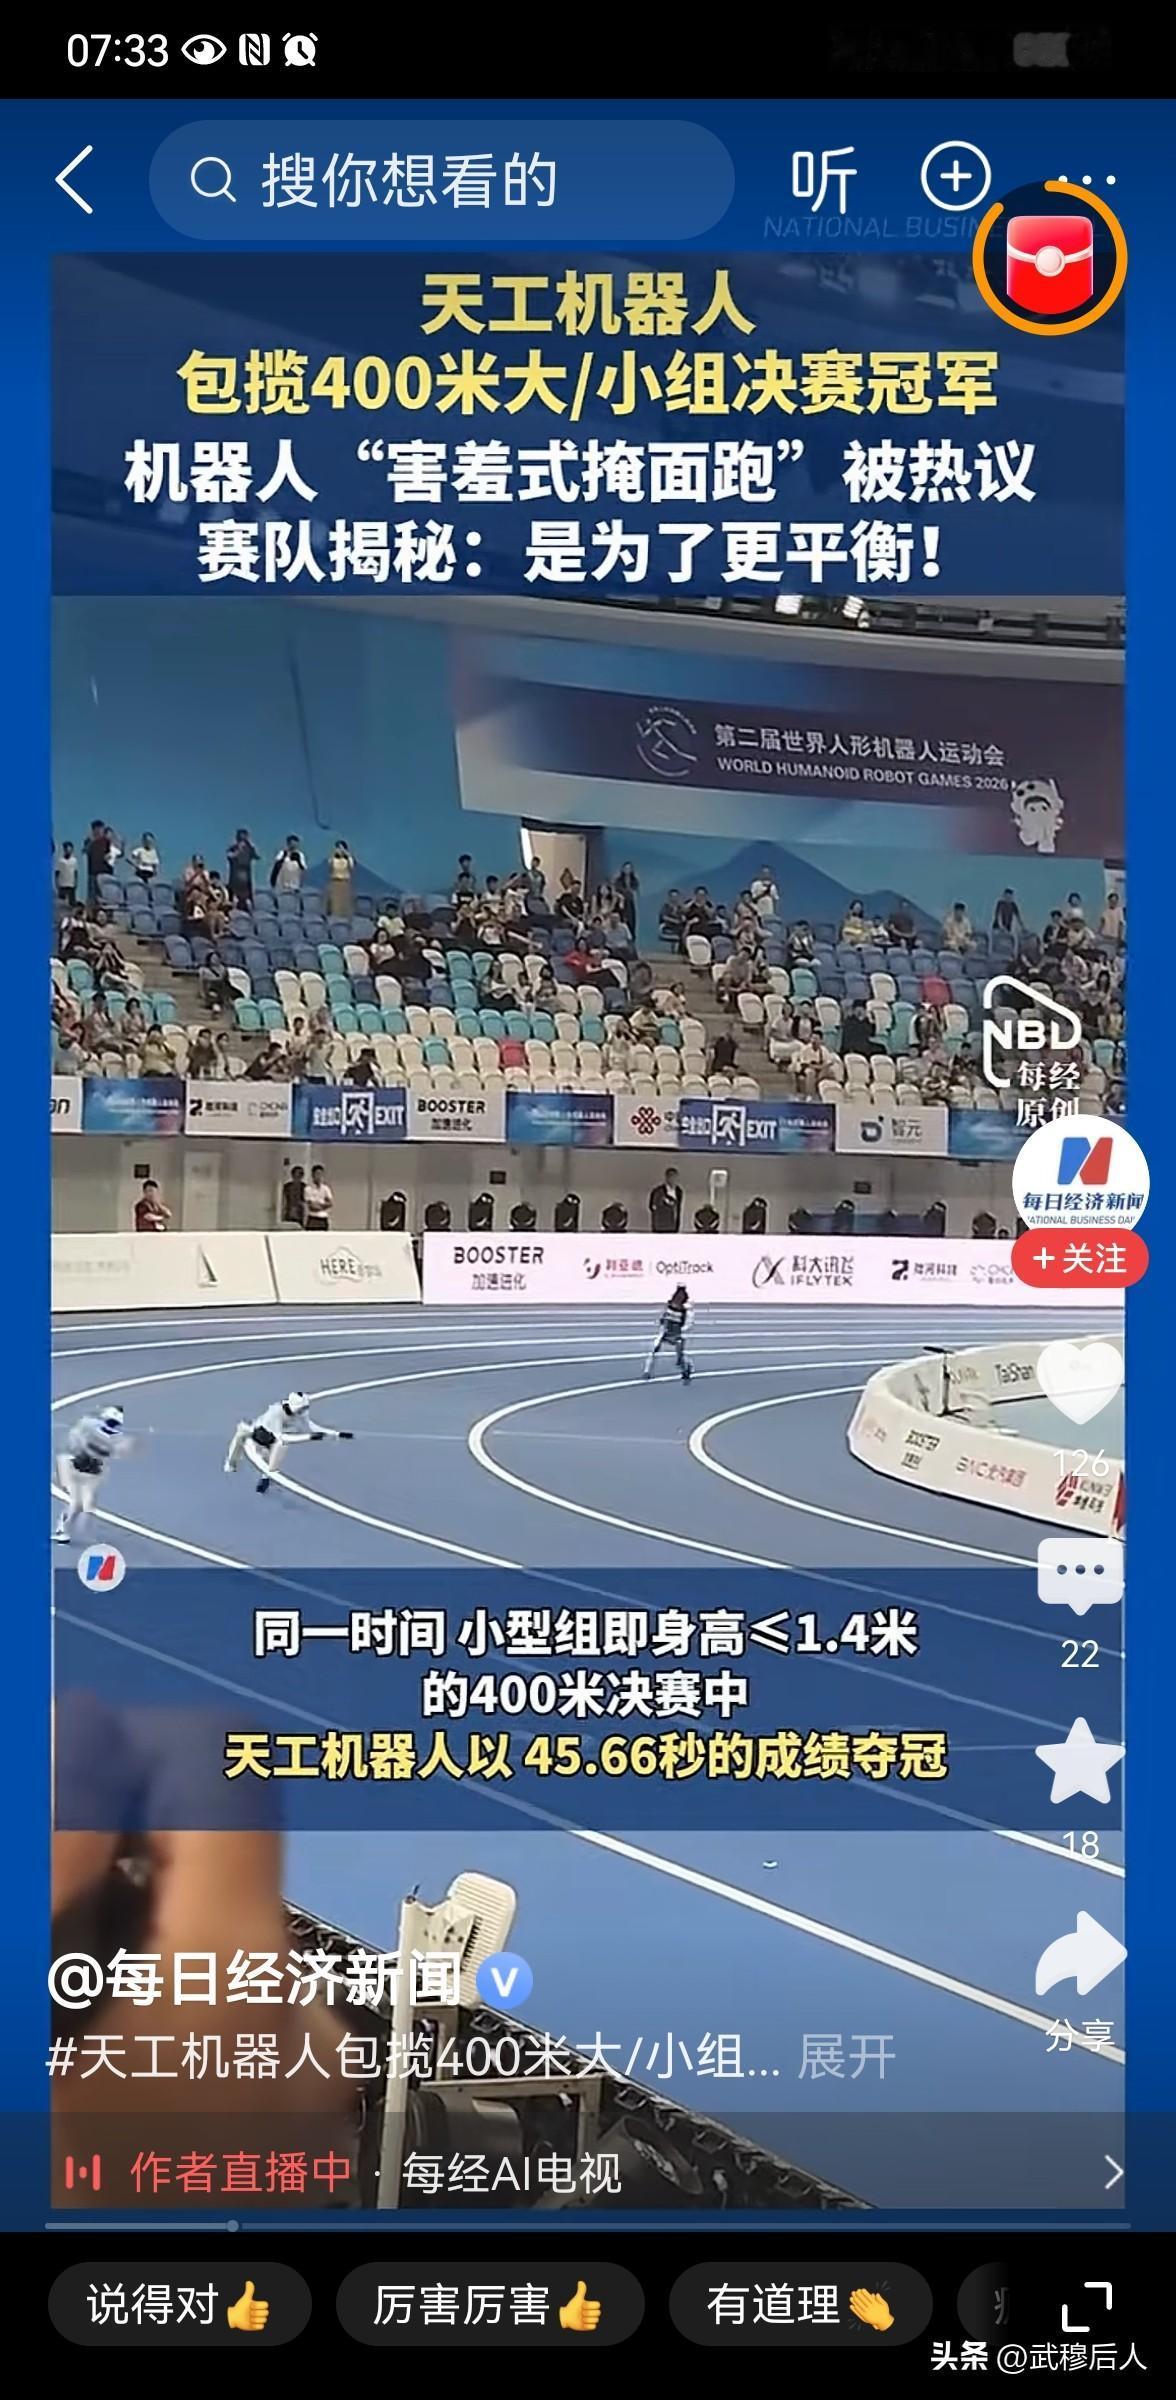
8 月 23 日,第二届世界人形机器人运动会在北京火热开赛,天工队机器人在 400 米竞速项目中强势夺冠。而比起亮眼的金牌成绩,它独特的 “娇羞跑姿” 彻底刷屏全网,萌翻无数网友。
视频里,这台机器人没有采用人类运动员标准的摆臂跑法,反而双臂轻抬挡在身前,配合扭腰扭胯的灵动姿态,跑起来娇羞又可爱,被网友调侃像 “害羞赶路的小姑娘”。不少人以为这是工程师特意编程设计的趣味动作,没想到官方揭秘的真相,直接颠覆了所有人的认知!
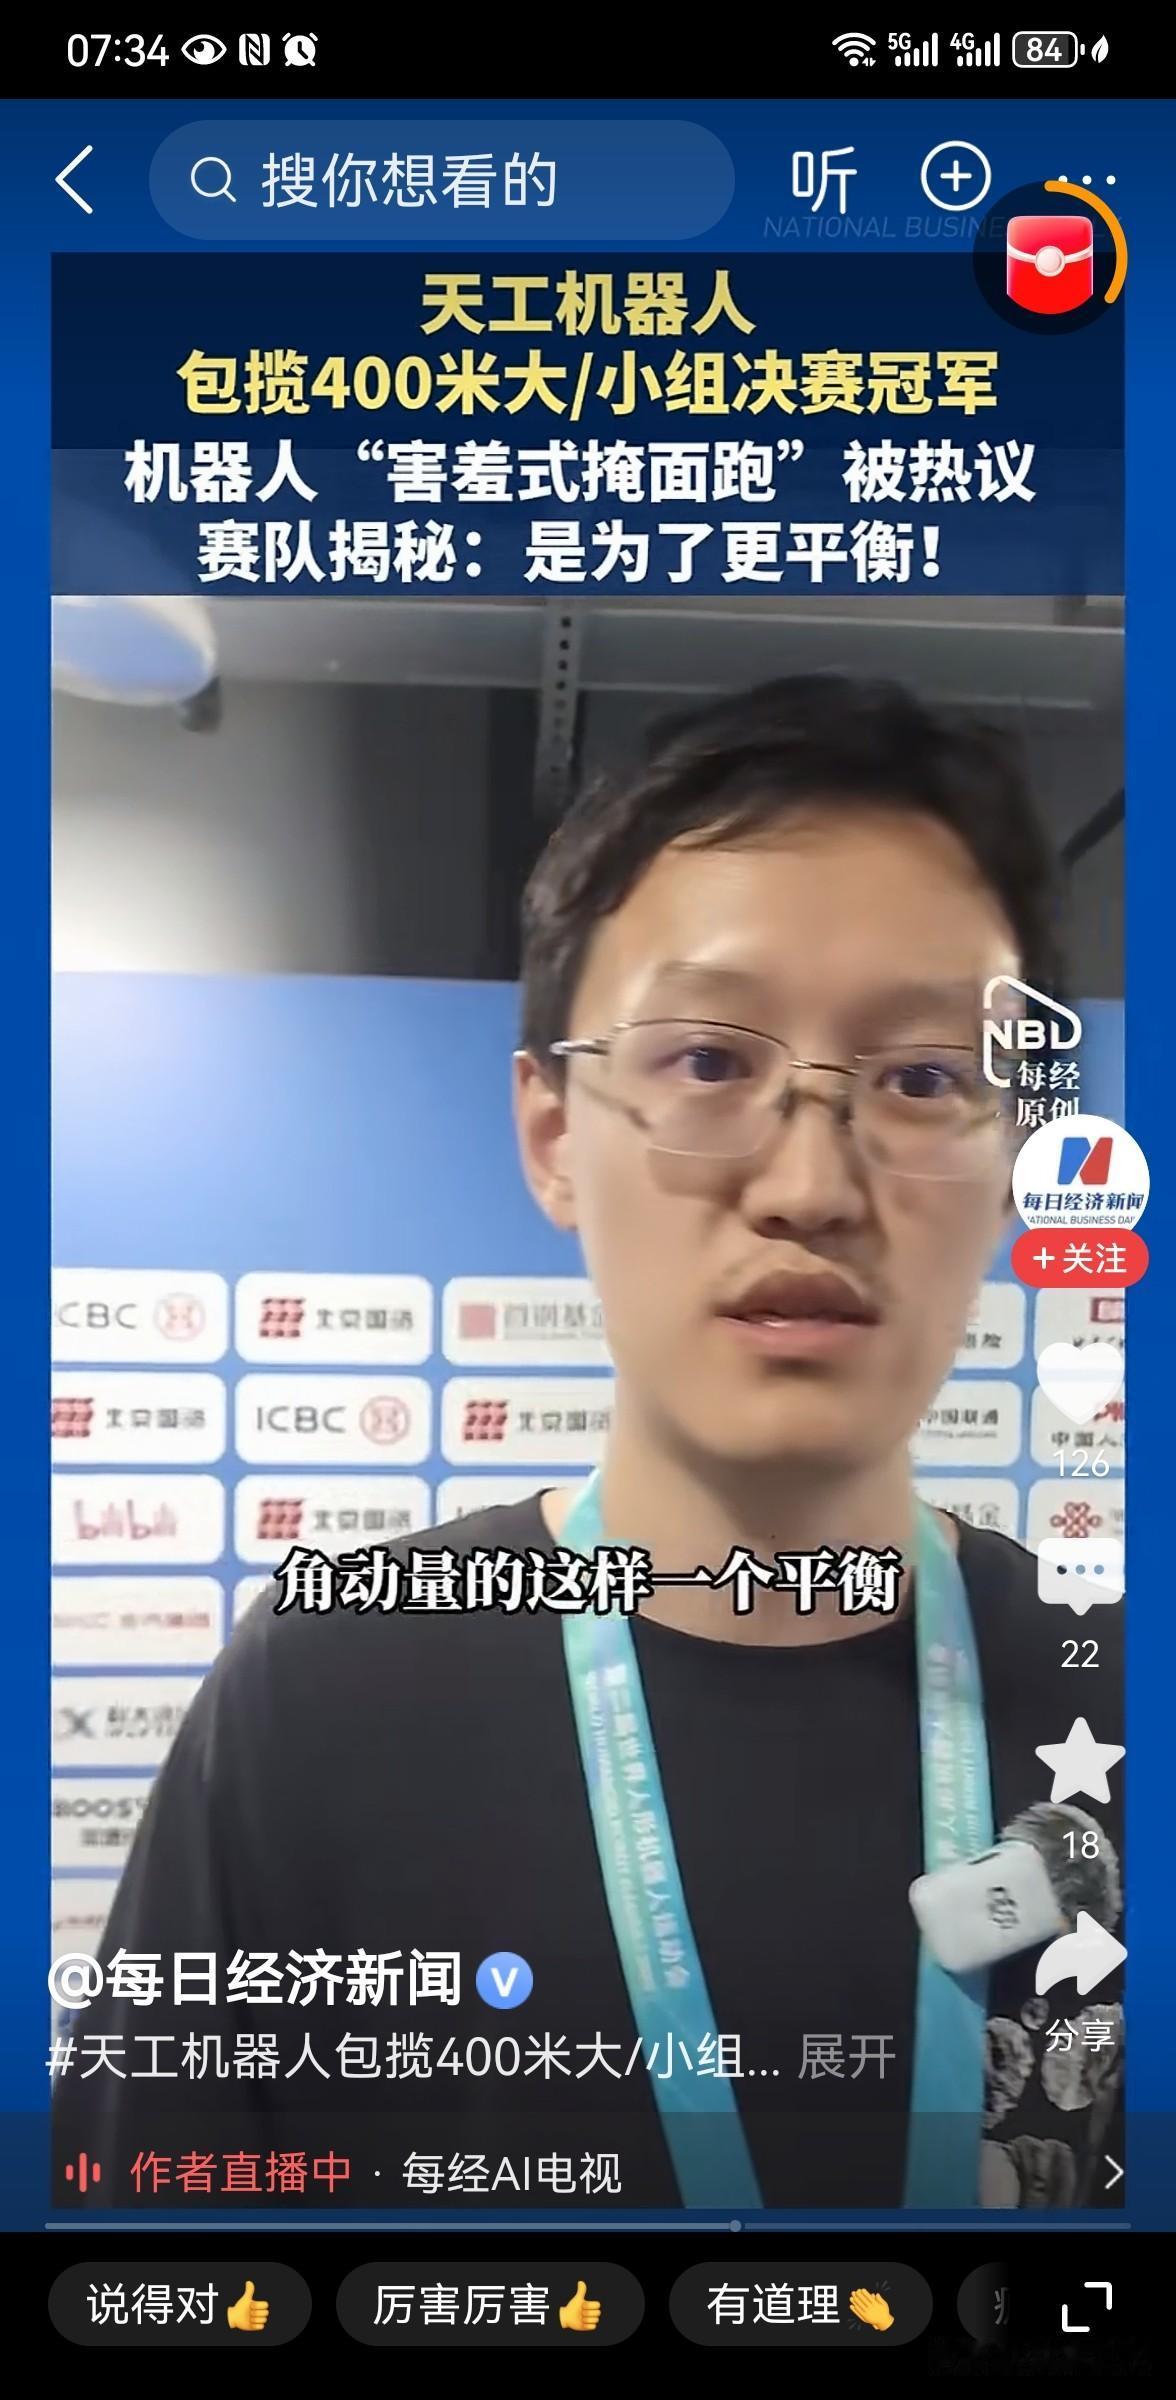
研发工程师坦言,这套爆红的跑姿,是机器人自主思考、主动选择的最优解。团队最初为它设定的是标准竞技跑姿,要求大幅度摆臂奔跑,贴合专业跑步逻辑,没有预设任何卖萌动作。
但在海量仿真训练和上万次试跑迭代中,机器人通过算法自主测算发现,大幅度摆臂会让肩部电机负荷剧增、发热严重,不仅能耗更高,还会影响续航和稳定性。反观扭腰扭胯、抬手遮脸的跑法,既能减轻肩部损耗、快速散热,还能压低身体重心,让奔跑更平稳、过弯更顺畅。
简单来说,机器人不是在卖萌,而是 “怕累、省电、求稳”,自主优化出了专属高效跑姿。
这场看似可爱的意外,实则是国产人形机器人的巨大突破。它不再是只会机械执行指令的机器,而是拥有自主学习、自我优化能力的智能体。
不少网友感慨:人工智能真的越来越聪明了!你觉得未来机器人还会解锁哪些自主技能?评论区聊聊你的看法!机器人