Microduck 双足机器鸭的物理架构拆解
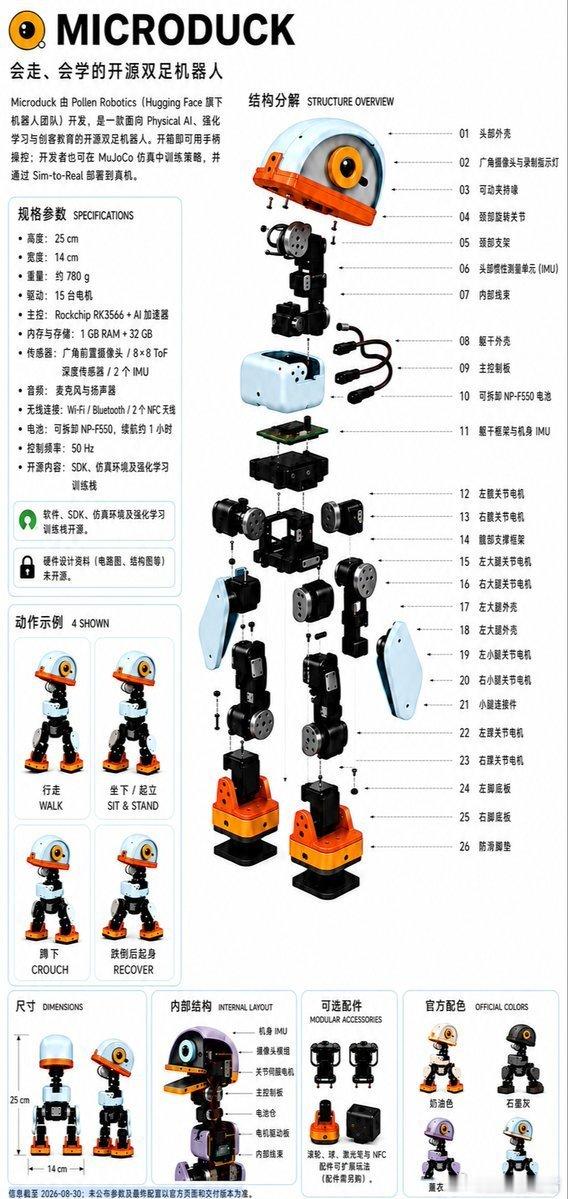
● 执行机构:15 × Dynamixel XL330 舵机● 主控:Radxa ZERO 3W Rockchip PK3566 ● 内存与存储:1 GB RAM + 32 GB● 姿态感知:双 6 轴 IMU● 测距传感器:8x8 多区域 ToF LiDAR● 视觉模组:前向广角摄像头● 近场通讯:2× NFC Antennas● 电池:NP-F550● 控制频率:50 Hz
Microduck 双足机器鸭的物理架构拆解
● 执行机构:15 × Dynamixel XL330 舵机● 主控:Radxa ZERO 3W Rockchip PK3566 ● 内存与存储:1 GB RAM + 32 GB● 姿态感知:双 6 轴 IMU● 测距传感器:8x8 多区域 ToF LiDAR● 视觉模组:前向广角摄像头● 近场通讯:2× NFC Antennas● 电池:NP-F550● 控制频率:50 Hz