自动驾驶技术,如何改善无人舰艇导航?
陆地自动驾驶成熟的感知‑决策‑控制体系移植到海上无人艇以后,彻底改变了传统无人舰艇导航模式。海上环境比道路复杂得多:无固定车道、风浪流持续扰动,大量无标识目标、雷达杂波多,自动驾驶的多传感器融合、AI路径规划、在线避障,正是无人舰艇导航升级最重要的技术支点。
第一,多传感器融合,构建全天候海上态势感知。陆地自动驾驶依靠摄像头、毫米波雷达、激光雷达。放到无人舰艇上,组合扩展为光电摄像头、红外热成像、毫米波雷达、激光雷达、AIS船舶自动识别系统、北斗/GPS惯性导航组合、声呐。单一导航设备短板非常突出:卫星导航会被干扰;雷达分辨小目标能力有限;摄像头夜间、大雾失效。自动驾驶的融合算法把所有数据统一处理,识别海面浮标、渔船、集装箱漂浮物、礁石,解决过去无人艇“看得见大船,看不见小漂浮物”的痛点,实现昼夜、雨雾、夜间低能见度条件下稳定导航。惯性导航+北斗修正,进一步应对卫星信号被压制中断的情况,保持短时自主航行能力。
第二,AI动态路径规划,从“按航线走”升级为“边走边改线”。老式无人舰艇大多执行预编程航线,航线一旦录入,只能机械巡航,前方出现渔船集群、浪涌区,只能停下来等待人工远程干预。自动驾驶的实时规划算法,可以根据风、浪、流、潮汐、周边船只运动轨迹,在线重算航线:既规避障碍物,又尽量减少侧浪冲击,降低能耗。面对移动船舶,能够预判对方航向航速,提前避让,执行海上国际避碰规则,这是自主导航最核心的突破。
第三,闭环自动控制,补偿风浪流带来的航行漂移。路面自动驾驶面对的扰动很小;海上风浪流随时把舰艇推离航线。自动驾驶控制器持续比对实际位置、航向、航速和目标航线之间的偏差,实时调节推进器方向、推力大小,自动抵消横漂、偏航,稳定保持航向航速,大大降低对远程人工遥控的依赖,在高海况下保持航行稳定性,这也是大型无人舰实现长航时巡逻的基础。
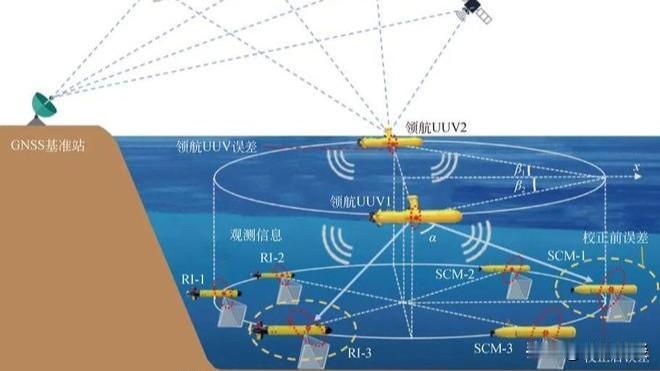
第四,集群协同导航,单艇导航扩展为编队分布式导航。陆地自动驾驶有车‑车协同,海上演化成无人舰艇集群协同导航。一条旗舰定位,其余舰艇通过高速数据链共享态势信息,保持编队队形。即便个别舰艇卫星导航受到干扰,依靠编队内部相对定位继续保持阵型。这套能力极大提升了大范围海域巡逻、封锁、侦察任务的效率,也是当前各国研发的重点方向。
客观短板依然明显。海上恶劣海况、浓雾暴雨会衰减传感器性能;AI面对突发非常规目标识别还有误判;强电磁干扰下数据链一旦中断,无人舰艇只能依靠自带惯性导航短时自主航行,长距离独立航行仍然受限。自动驾驶只是解决导航问题,不等于无人舰艇可以完全脱离后台指挥。
总体来看,自动驾驶带给无人舰艇最大变化,就是从远程遥控航行、预编程航行走向高等级自主航行,大幅减轻操作人员负担,拓展了无人舰艇在远海长时间巡逻侦察的实战价值。
信源参考:中国船舶集团无人艇公开技术白皮书、国防科工局无人海上平台科普资料。图片截选自网络。
这里是《戎事健谈》,敬请关注我的更多内容!
作品声明:个人观点,仅供参考。