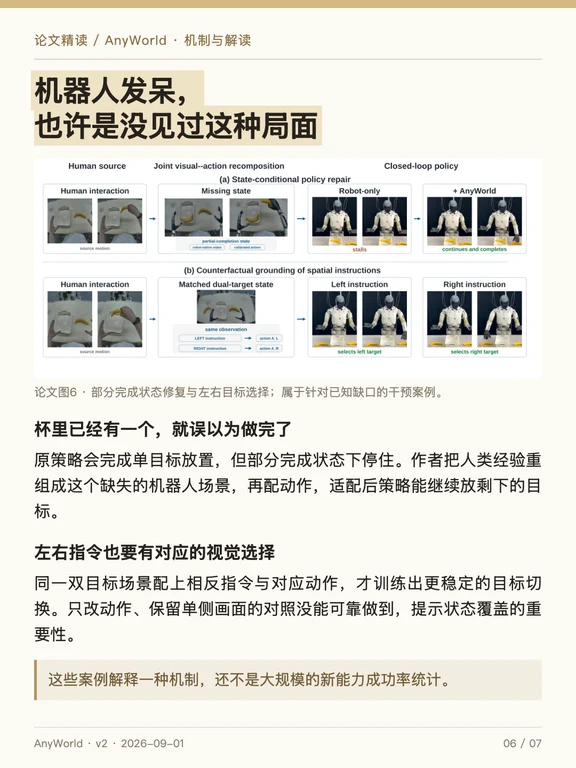
人和机器人的手臂、相机位置、抓取几何都不同。同样是拿起杯子,两者看到的画面与要执行的动作并不相同。缺的往往不是又一段人类视频,而是能与目标机器人动作对上的经验。
它分开控制动作骨架、相机轨迹和目标身体,生成机器人视角的交互视频,再校准相应动作来训练策略。不需要同一动作的人—机配对演示,但仍要用机器人域数据学习怎样转换。
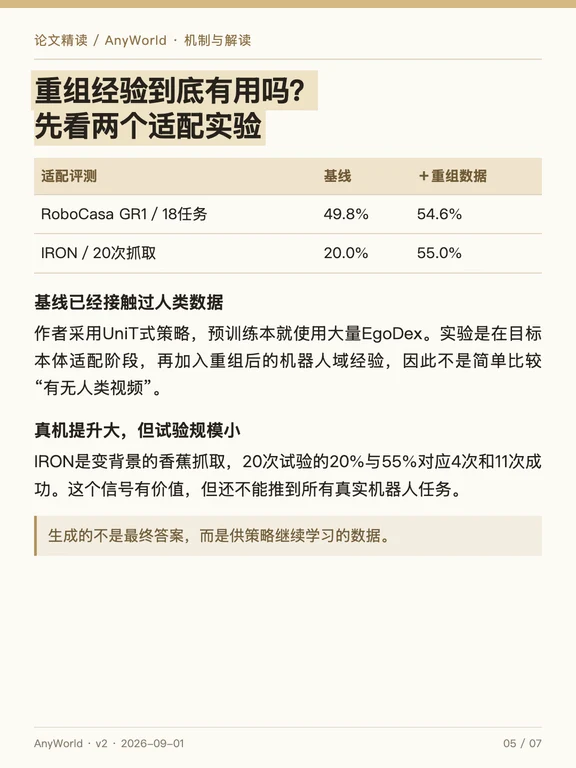
IRON的20次香蕉抓取中,成功率由20%到55%;RoboCasa GR1的18任务平均值从49.8%到54.6%。收益发生在策略适配后,说明生成经验有用,并不是看一遍人类视频就能即时学会。
AnyWorld: Factorized Egocentric World Models for Cross-Embodiment Generalization
南洋理工 · A*STAR · 小鹏机器人 · 浙大 · 港中大
https://arxiv.org/html/2608.29242v2
论文原图配中文讲解。
#论文解读 #世界模型 #人工智能 #具身智能