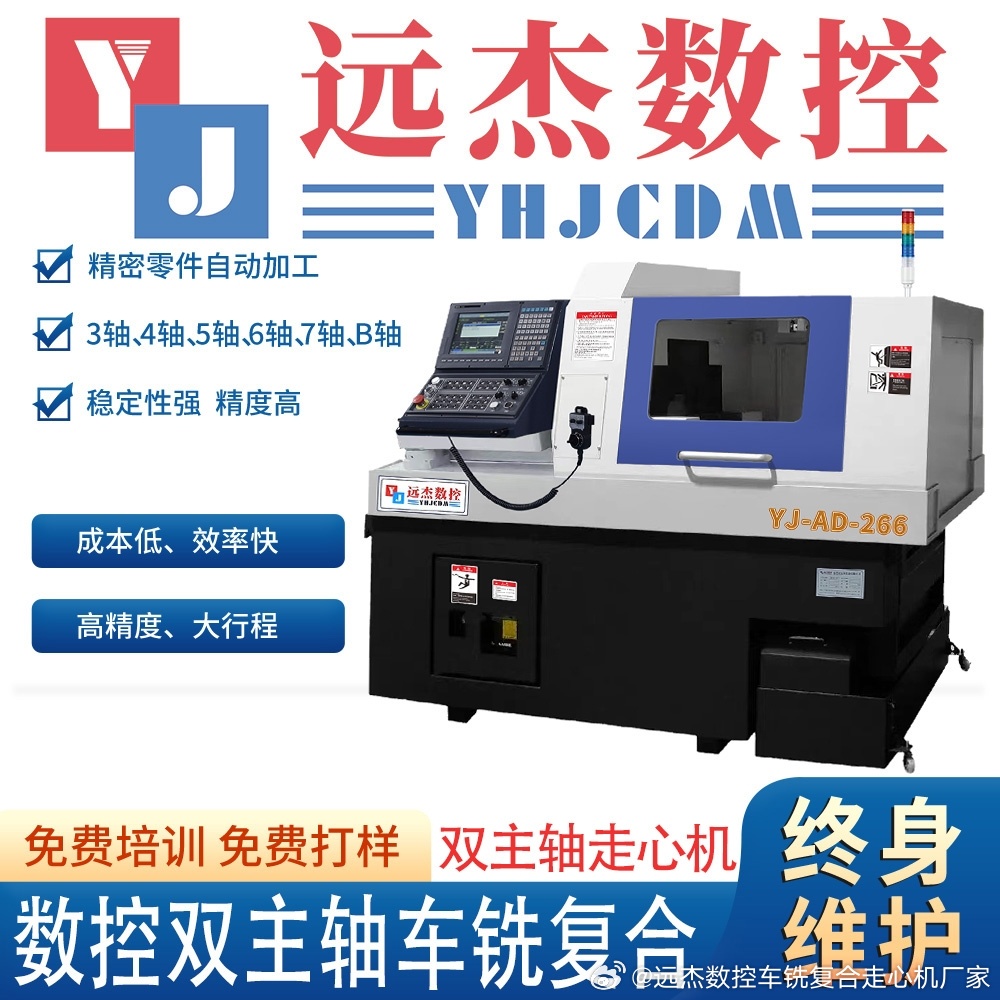
人形机器人灵巧手零件难加工?数控走心机破解微型薄壁加工痛点灵巧手是人形机器人实现精细操作的核心部件,可模拟人手抓、捏、拧、按等复杂动作,广泛应用于工业精密操作、家庭服务、科研实验等场景。相较于普通机械夹爪,人形机器人灵巧手自由度更多、结构更精细,单手集成十余个微型关节与传动零件,骨节连接件、微型传动轴、限位销轴、弹性固定座等零件,尺寸极小、壁厚超薄、结构异形,是目前人形机器人加工难度最高的零部件品类之一。灵巧手核心零件多为30-50mm微型构件,部分零件宽度仅6-12mm,薄壁结构极易在加工中产生形变,多轴孔同轴度、位置度要求极高,传统加工设备很难兼顾精度与良率。普通设备加工需要拆分多道工序,多次装夹转运,不仅加工周期长,还极易出现尺寸偏差、表面瑕疵,导致零件装配卡顿、动作失灵。数控走心机针对性破解灵巧手零件加工痛点,依托超高刚性机身和稳定的切削系统,加工薄壁微型件时抗振性极强,有效抑制切削形变、震颤问题,保障零件尺寸精度与结构完整性。一次装夹成型工艺,可同步完成微型骨节的开槽、铣扁、微孔钻孔、倒角精加工,无需后续二次打磨、二次铣削,大幅简化生产流程。同时,数控走心机适配铝合金轻量化灵巧手零件、不锈钢高强度传动零件的差异化加工需求,加工成品表面光洁度优异,零件批次一致性极高,完美适配灵巧手高频次、高精度、高灵敏度的工作要求,助力加工厂突破人形机器人末端执行器加工技术壁垒。