这次轮到中国“定规矩”了。
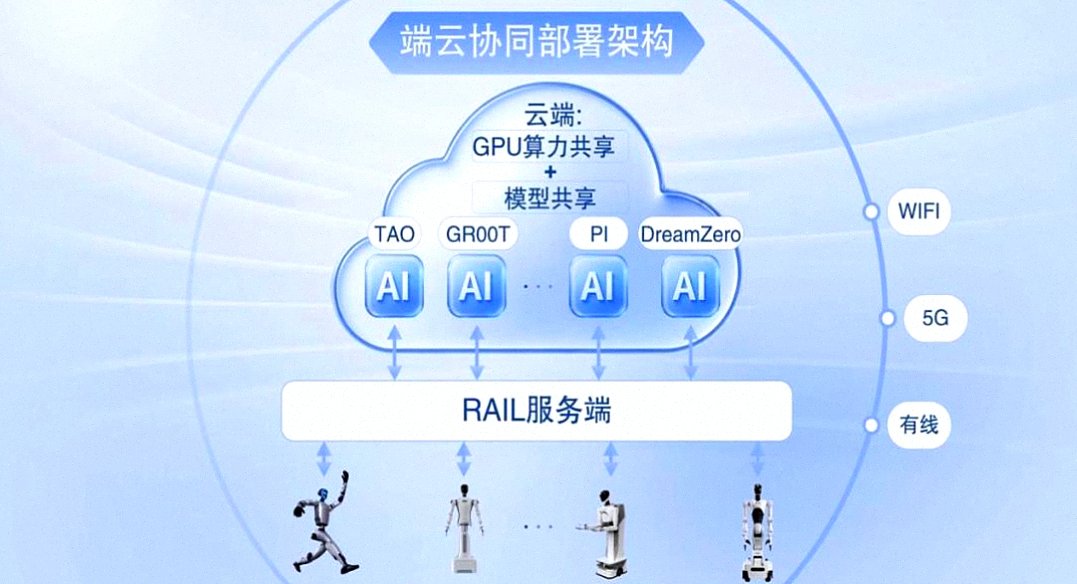
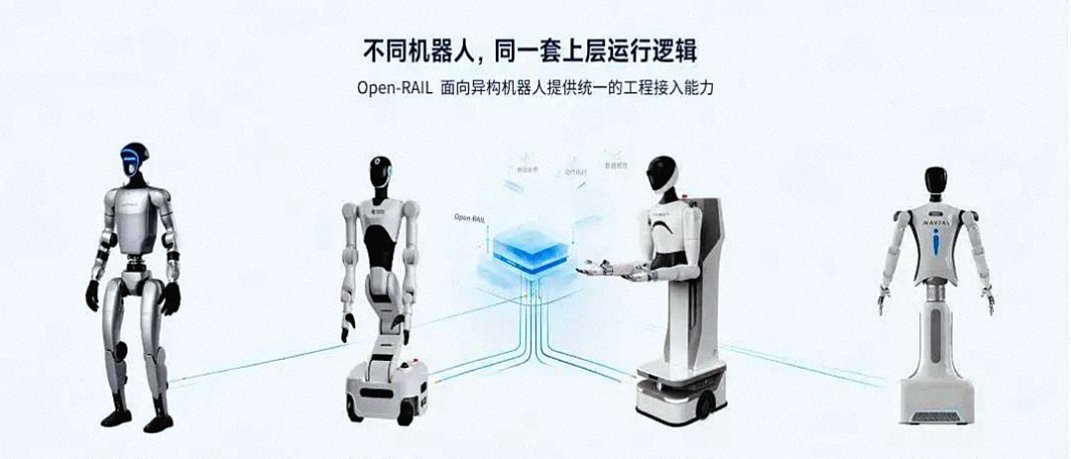
9月16日,中国移动干了一件大事,正式宣布向全球开源了Open-RAIL,这是行业内第一个把VLA/WAM模型和机器人本体连起来的通用工程底座。
简单来说就是,以前给机器人装上大模型大脑,不代表它就能干活,不同品牌的机器人关节定义不同、通信协议不同,换一台新机器就得重新写代码,从“以周计”往下压。
很多外行看热闹,总觉得搞具身智能只要堆算力、买芯片就行。
真去产线或者实验室问一圈那些一线工程师,大家私下里全是倒苦水。
造机械臂的、做双足机器人的、搞灵巧手的,每家关起门来各造各的轮子。
你买A厂的底盘,配B厂的夹爪,想用同一套AI模型去控制?
光是把两个硬件的接口对齐,几个工程师就得熬上整整两周。
好不容易调通了,换下一代硬件,不好意思,所有代码推倒重来。
硬件厂商各自筑墙画地为牢,这毛病早年间智能手机行业也犯过。
那会儿每家手机充电口都不一样,插头七零八落,最后还是安卓搞开源把生态给趟平了。
机器人现在就是走到了这个节骨眼上。
大家总以为只要算法够聪明就行,但真正的坑全在物理层面。
大模型跑在云端,想一个动作得好几十毫秒甚至更久;可机械臂抓个生鸡蛋,传感器要求一两毫秒内就得回传力度调整,不然当场捏碎。
脑子转得慢,手脚又催得急,这种撕裂感直接导致之前的机器人动起来总是一抽一抽的,跟半身不遂没两样。
把这种底层工程底座直接免费开源,明摆着就是奔着当“标准制定者”去的。
小团队不用再去吭哧瘪肚写那些重复的驱动通信协议,拿过来就能直接把大模型跟机械硬件拧在一起。
更要命的是工业数据流,过去不同厂家的传感器数据格式五花八门,根本没法混在一起做深度学习。
标准一套上,往后全行业采集的数据全能在同一个池子里喂模型。
在别人还在拼命卷模型参数、造机械外壳的时候,先把中间那根把软硬件焊死的总线给抢先定下来了。
谁制订游戏规则,往后的生态就得按谁的逻辑运转,这步棋其实走得相当刁钻。