我感觉,说人形机器人都是摆设的哥们,基本就是抬杠,甚至有点没见过世面。
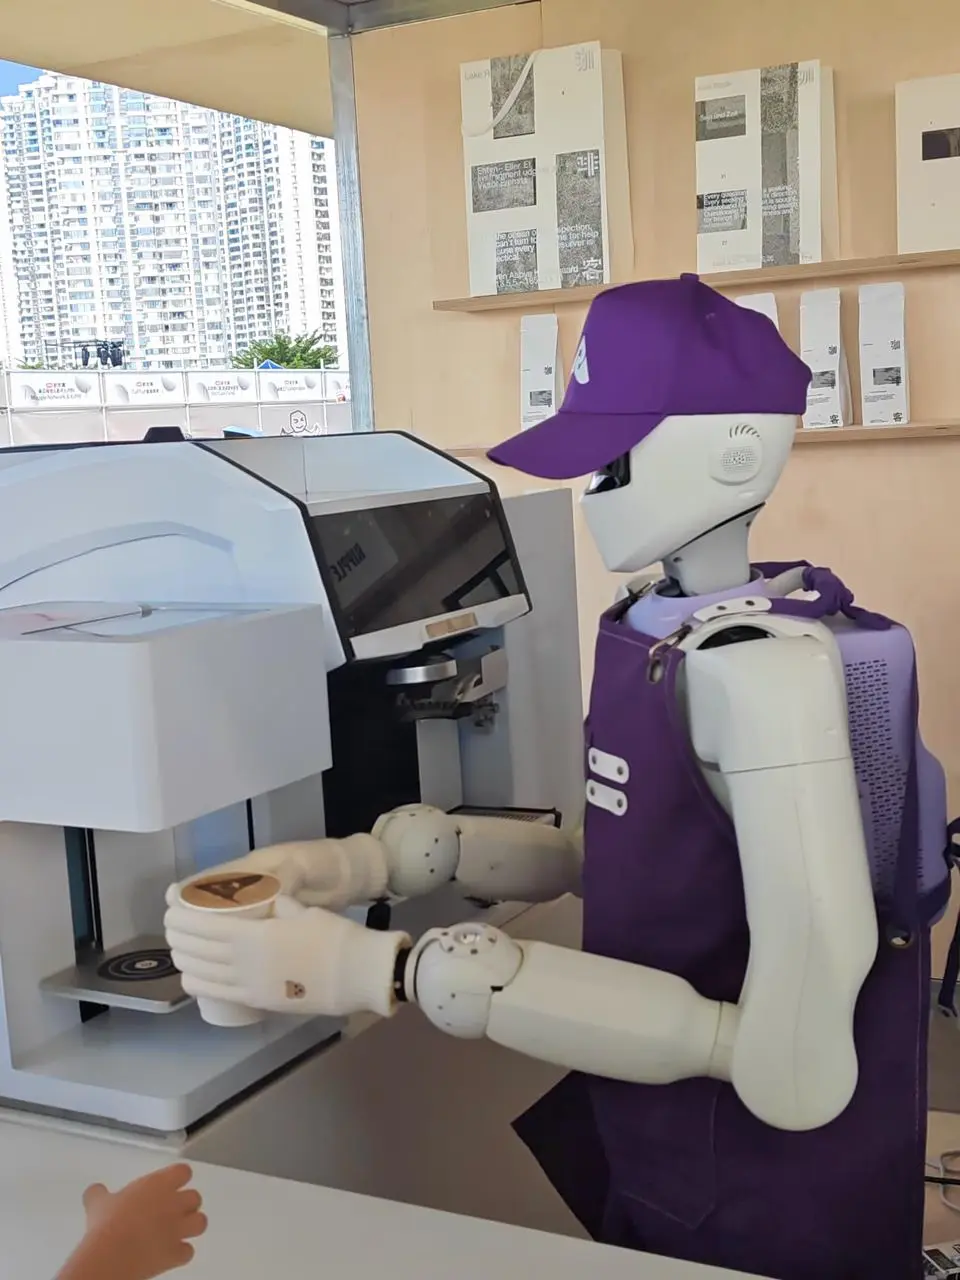
上周末,我参加了小红书组织的明日公园活动,现场看到了星尘智能的人形机器人。
随后就能看着机器人操作咖啡器具,像模像样地给顾客制作咖啡。
有一点可以确定,机器人已经能够承担一部分实际工作了,而不只是跳舞、跑马拉松。
在现场和星尘智能的同学聊天,他们说不少咖啡店、商场、景区,还挺愿意引入这样的机器人。
因为顾客觉得新鲜啊。
以前去咖啡店,可能就是买杯咖啡。但现在有一个机器人站在那里,能跟你互动,还能亲手给你做咖啡,很多人就愿意过来看看,拍段视频,甚至专门来体验一下。
对于商家来说,除了提供服务,机器人本身也可能成为一个吸引顾客的理由。
星尘智能这家公司,最近刚刚完成新一轮融资,估值已经达到 150 亿元。看来大家非常认可他们的实力。
而且星尘智能已经和合作伙伴一起把机器人零售店开进了北上广的商圈,这些人形机器人可以接待顾客、抓取盲盒、递送商品,直接承担实际的零售服务。
所以,我想说,如果说这都不算人形机器人的具体落地,那到底什么才算落地?难道非得等到机器人什么活都能干了,才肯承认这个行业已经取得了实实在在的进展?
刚又研究了一下星尘智能的技术路线,我发现这家公司做人形机器人的思路确实很超前。
他们选择了一条全栈自研的路线,从 AI 模型、具身 OS 到绳驱机器人本体,全部自己研发。这在行业里也是少之又少。
全栈自研肯定难度更高,为什么非要这么做?
他们的逻辑是,要让机器人真正干活,光有一个聪明的模型肯定不够。
即使模型知道应该怎么做,如果运动控制跟不上,或者机械臂没办法准确执行,最后还是搞不定。
比如刚才制作咖啡的场景。
AI 模型需要识别咖啡器具,理解应该怎么操作。具身 OS 负责协调模型和机器人的运动控制,让机器人能够稳定地执行动作。
最后,机械臂还得准确地抓取杯子、操作各种器具。力量太大,可能把杯子捏变形。力量太小,又可能拿不稳。
而且,星尘智能在机器人本体上,也选择了一条比较特别的绳驱路线。
简单理解,就是通过绳索传递电机的力量,有点像人类的肌肉和肌腱。这种结构有利于让机械臂更加轻巧、柔顺,也更方便控制操作时的力量。
这就是他们强调的三位一体。模型、控制系统和机器人本体,需要相互配合,而且在研发过程中不断一起调整。
#ai #科技 #创业 #机器人 #人形机器人 #具身智能 #星尘智能