技术巡猎 小鹏汽车机器人如果出了问题,维修的时候总不能每次都把做这只关节的工程师找来吧?查软件版本、读故障记录、做标定、更新程序,这些事情在研发时可以用各自的工具完成,但机器真正交出去以后,就需要一个统一的办法。小鹏这份诊断专利,想做的,就是把汽车上已经在使用的诊断方法,用到机器人的关节上,同时尽量利用机器人原有的通信网络。
方案采用的UDS,叫统一诊断服务,可以理解为诊断工具和控制器之间共同遵守的一套服务规则。工具要读数据、查故障或者下载程序,按约定发出请求,被诊断的控制器处理以后,再按约定返回结果。放到机器人上,具体对象就变成了各个关节,里面的软件版本、标定参数和运行记录,都可以通过相应的服务访问。维护人员面对的是同一套诊断规则,至于某个关节内部怎样完成操作,则由它自己的处理单元负责。
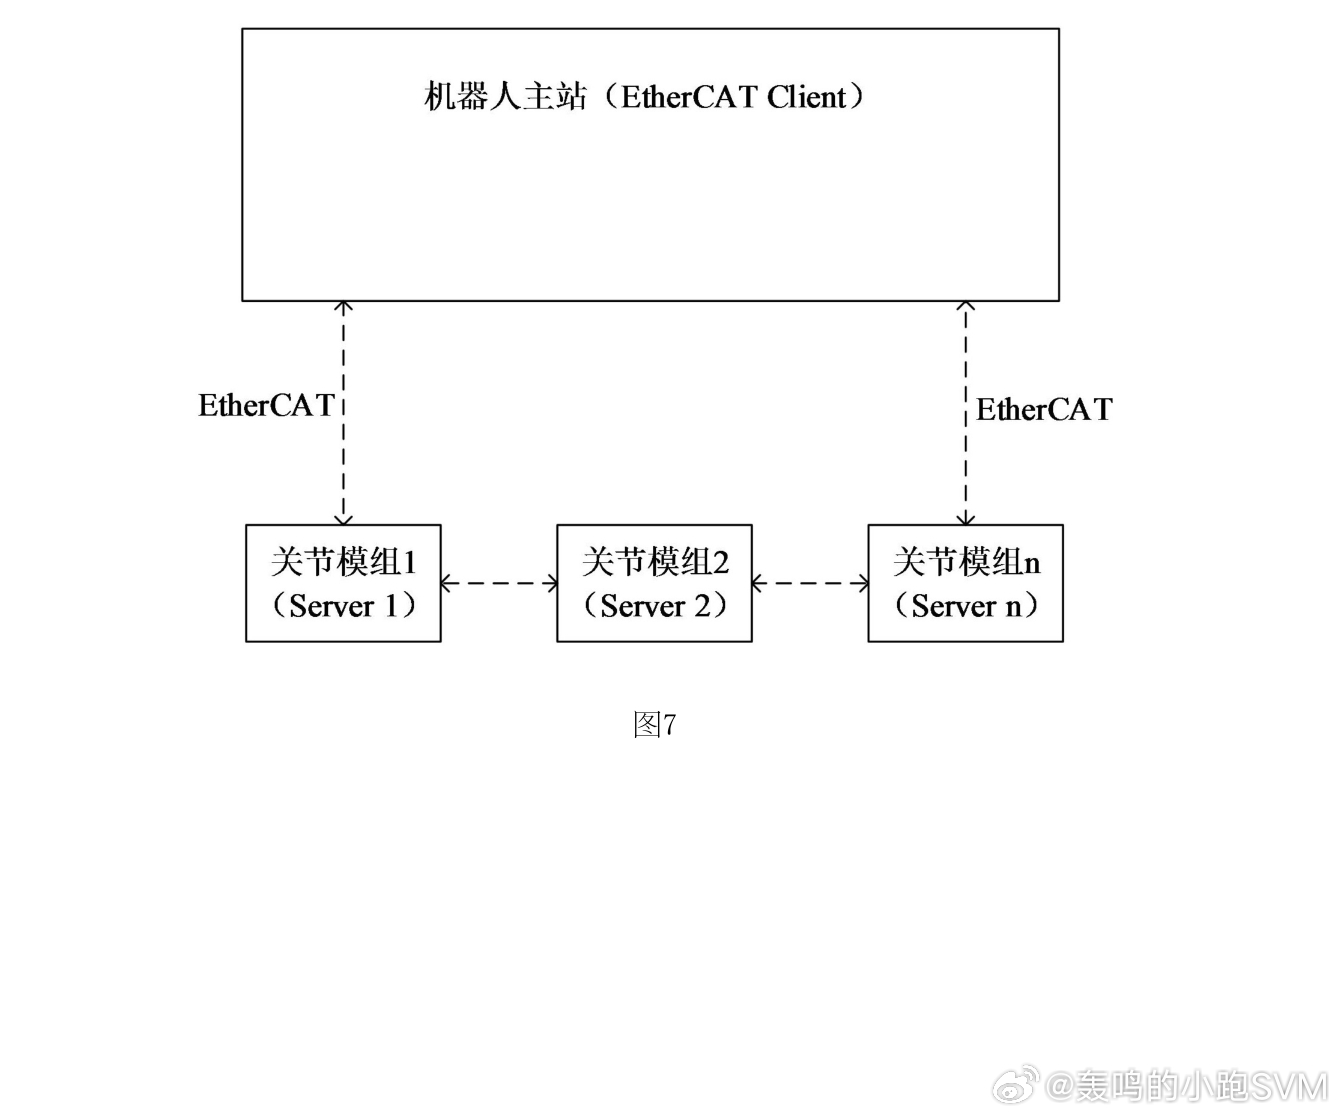
服务规则有了之后就是请求了。机器人本来就需要把运动指令发给各个关节,再收回位置和状态,方案选用的网络是EtherCAT,运动控制会按固定节奏交换数据。但查一次版本或者上传一份日志,没有必要每个运动周期都重复一遍,所以专利选择利用EtherCAT的非周期通信,通过邮箱机制承载这些按需发起的诊断任务。已有网络继续负责把信息送到关节,维护工作也不必为此另铺一套CAN诊断线路。
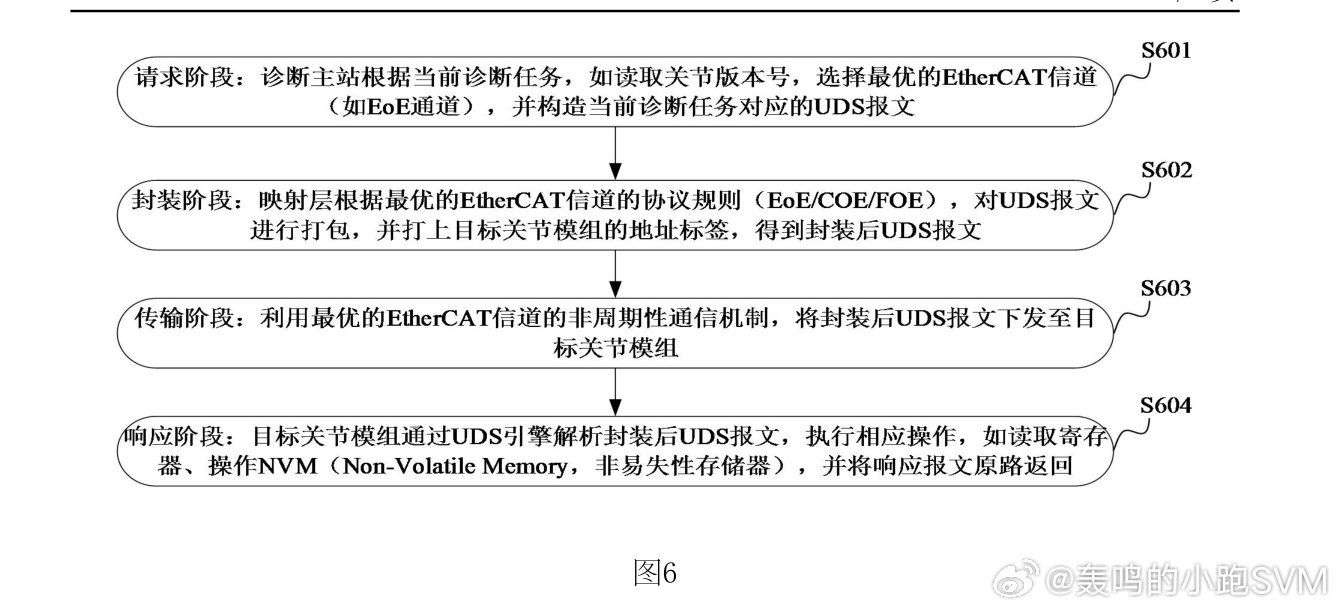
诊断任务之间的数据量和交互方式又不一样。读几个参数是一种情况,传一份程序文件是另一种情况,方案因此根据任务类型选择不同的承载方式。CoE可以用于参数读写等轻量请求,原文进一步提出,把诊断服务标识和参数映射到对象字典的特定索引,再借助服务数据对象的上传、下载交互,完成诊断数据传送;FoE适合文件传输,EoE则可以在EtherCAT邮箱机制中承载以太网报文。这几个缩写不必硬记,理解它们各自处理什么就容易多了,同样是要联系某个关节,读一个数值和传一整份文件,没有必要都按照同一种过程来安排。
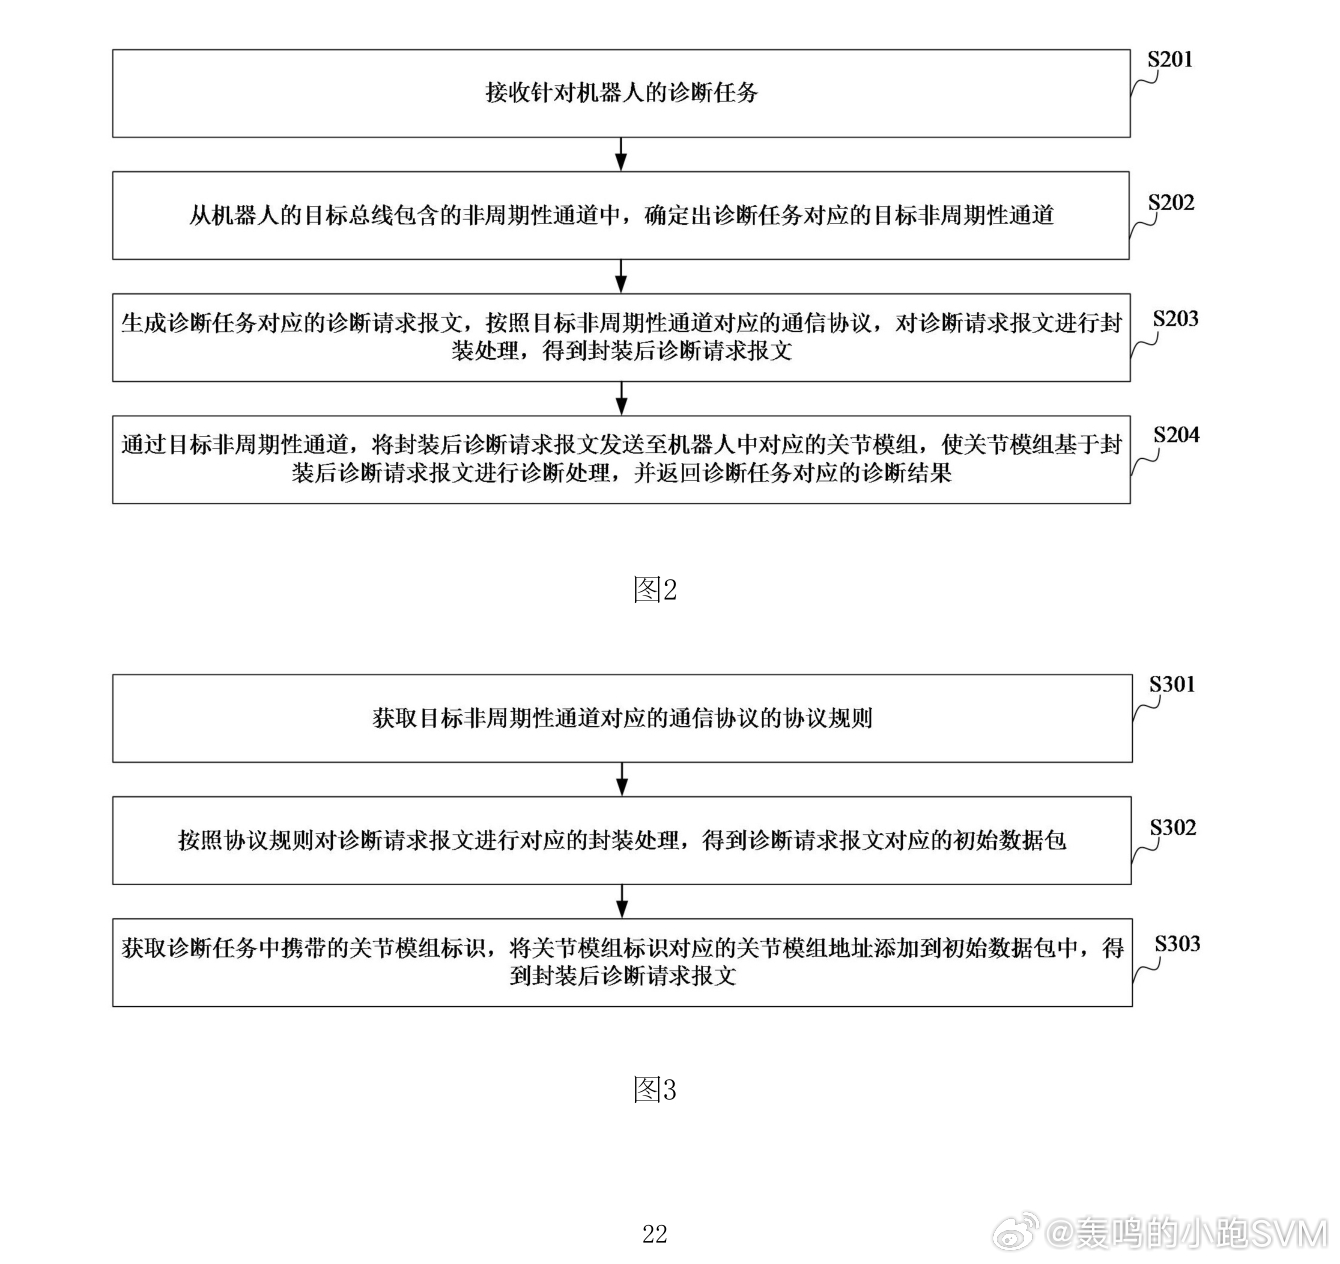
实际执行时,系统先确定要做什么诊断,选择对应通道,再按照该通道的协议封装请求,并带上目标关节的地址。请求到达以后,关节侧先解开外层协议,取得里面的诊断服务要求,然后执行相应操作,最后把结果封装成响应,沿对应通道返回。UDS负责约定要做的服务,网络协议负责传输,关节地址负责找到对象,这几部分配合起来,外面的工具才能知道自己问了哪一处、对方有没有完成,以及返回的结果是什么。
机器人内部还可以通过躯干网关衔接上下两层网络。上层诊断工具采用DoIP,也就是基于IP的诊断方式,把请求交给网关,网关再解封并转换成关节侧所用的EtherCAT子协议,继续送到目标节点。返回的信息也需要经过相应处理。这样,外部工具不必直接面对每一段内部网络的差异,关节侧也可以继续使用原有通信安排,转换工作集中由网关完成。汽车里的诊断方法到了机器人上,真正需要适配的,就是这些服务和内部网络之间的关系。
多项任务同时到来时,关节自己的工作顺序也要考虑。比如同一个关节正在处理一项任务,另一项需要不同通道的任务又来了,方案让后一个等待前一个完成,再切换通道执行;如果目标是不同关节,则可以并行安排。同一个节点正在做什么,和网络支持多少种协议,是两个相关但不同的问题,通道能够切换,不代表关节可以随时中断手头的操作。尤其涉及文件和程序处理时,前后任务之间需要有明确的顺序。
这些任务仍然共用实际网络资源,大文件传输会占用带宽,因此维护时怎样分配通信,仍然要和机器人的工作状态配合。非周期通信的用途,是让按需发生的任务不必占据每个控制周期的固定数据位置,同时有自己的请求、响应过程。它给诊断提供了一条进入原有网络的办法,而通道选择、目标寻址和任务调度,则继续保证请求能够交到对应关节,并得到可以追查的结果。
从后续使用看,这种统一会影响很多具体工作。生产时给关节做标定,交付以后确认软件版本,出现异常时取出故障记录和日志,都能围绕同一套诊断入口继续开发工具。维修人员先取得哪个关节在什么状态下留下了哪些信息,再去判断问题,就不必每次从寻找专用连接和询问开发人员开始。机器人演示一个动作时,这些准备不太容易被看到,但等机器数量多起来、使用地点分散开来,能不能方便地维护,就会成为很实际的产品问题。