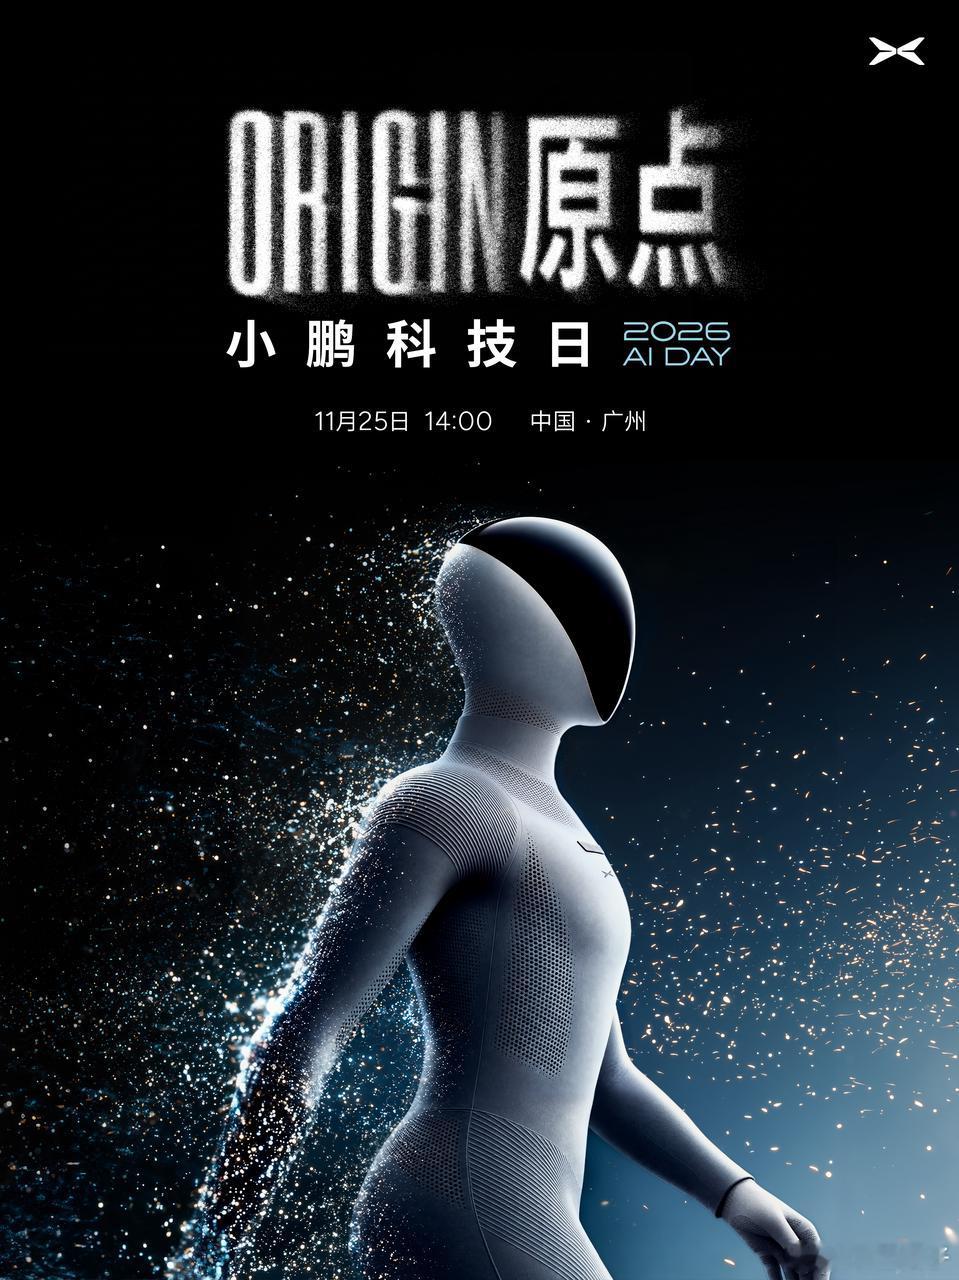
11月25日,小鹏将在广州办第八届科技日,今年的主题叫「Origin 原点」。
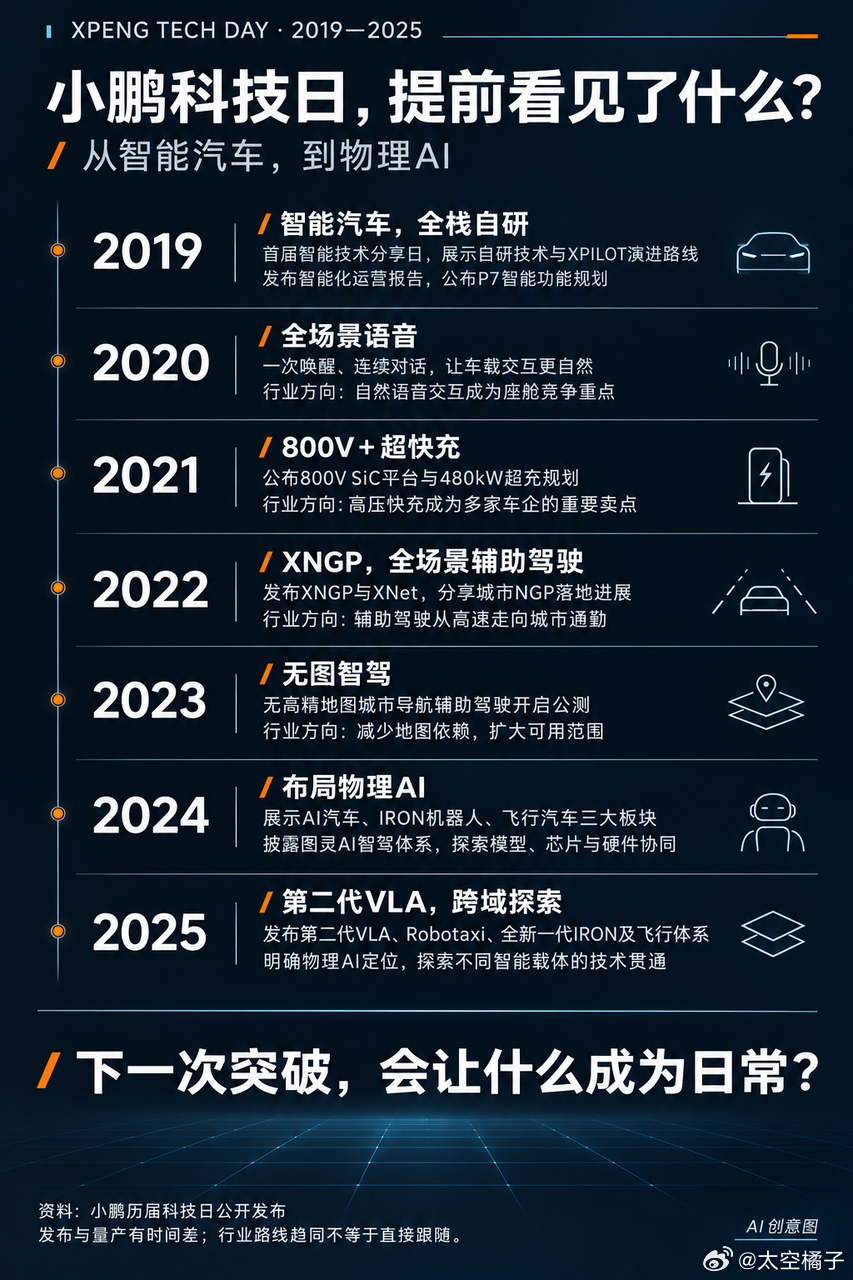
去年最出圈的画面,应该还是 IRON 那几步。走得太像真人,大家第一反应是盯着它的腿看。车这边,小鹏也公布了第二代 VLA,让模型直接从摄像头画面生成驾驶动作,少了先把画面转成语言、再做决策的那一步。
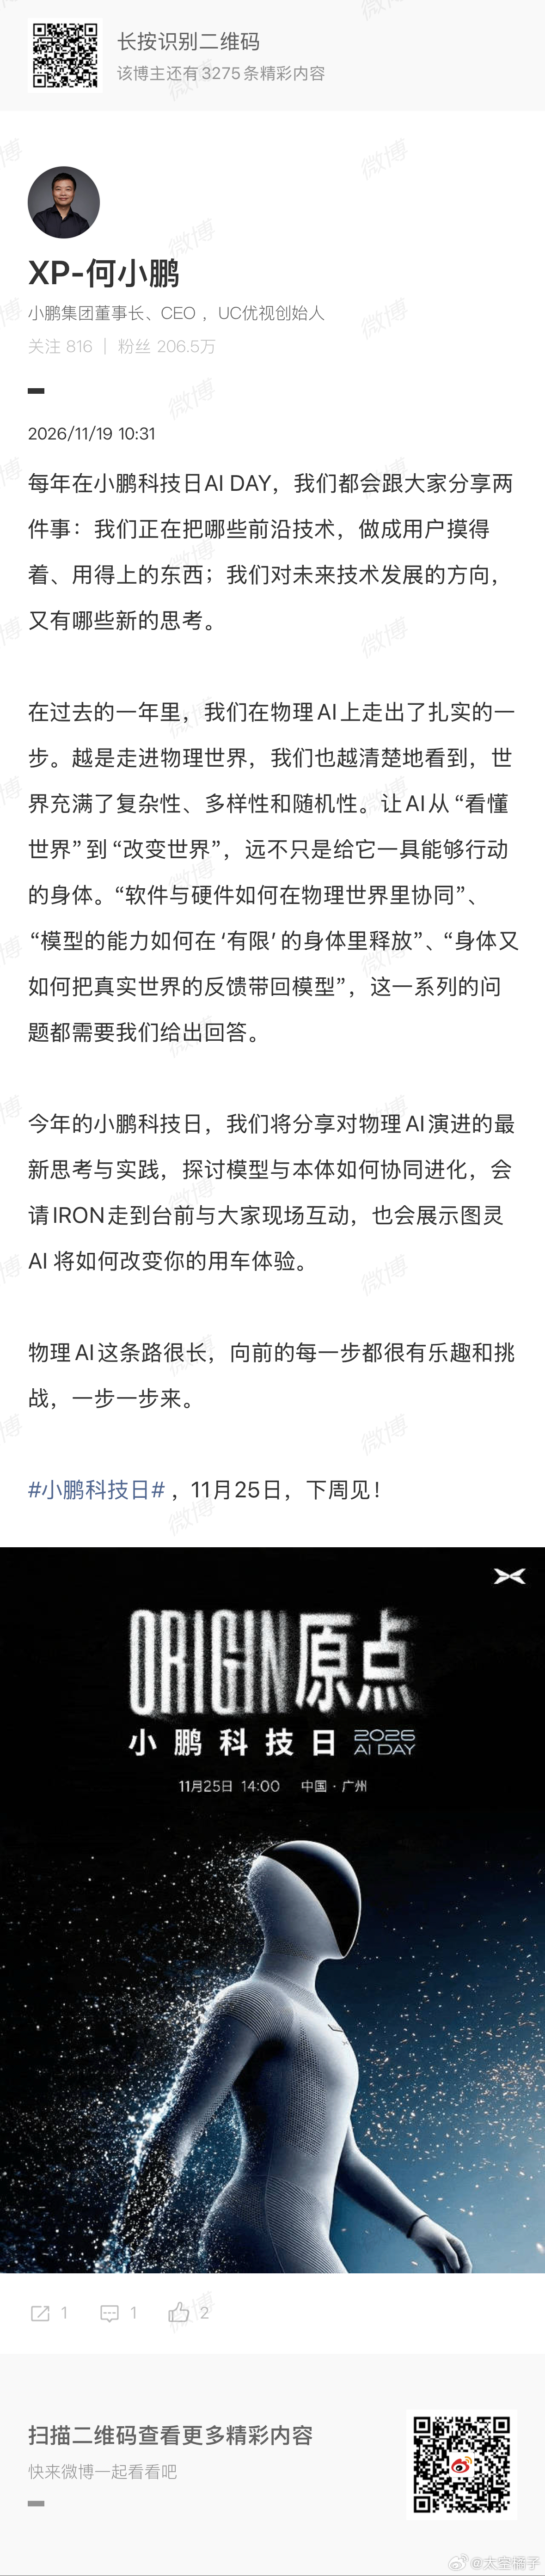
这两件事放在一起看,其实挺有意思。车遇到一辆突然探头的电瓶车,机器人伸手去拿一个没见过的杯子,看起来是两道题,背后都有同一个难点:AI 得看懂眼前发生了什么,还得知道自己这副身体能做什么、该怎么做。车有刹车和转向的限制,机器人也有重心、关节和抓握力度的限制。动作做出去之后,真实世界的反馈怎么再回到模型里,让它下次处理得更好?这也是何小鹏这次提到的一个问题。
所以今年我更想看点具体的:过去一年,哪些能力已经装到车上,跑进了真实场景?遇到视线被遮挡、路况突然变化的时候,车能不能稳定处理?IRON 换个场地、换批物件,还能不能把同一件事干完?如果小鹏愿意多讲讲这些细节,甚至讲讲哪些场景还做不好,我觉得会比台上再演示一次更有意思。
小鹏科技日将于11月25日举办小鹏科技日