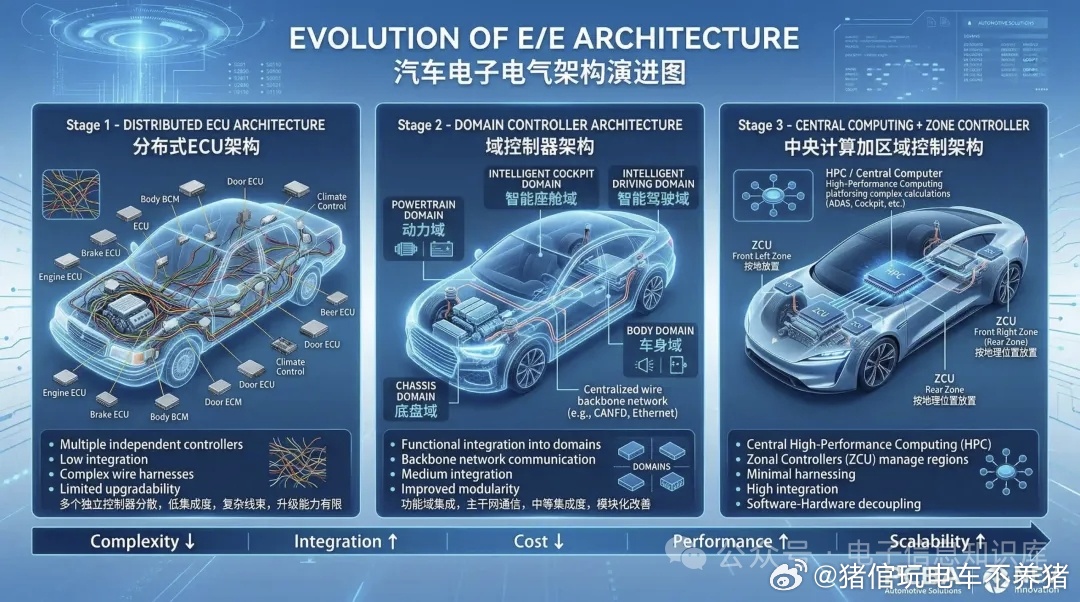
闲着无聊,简单聊下自己理解的汽车架构趋势。接下来几年汽车架构的演进,核心不是“加几个新配置”,而是整车底层重新分工:算力往上收,供电往上提,软件往中间层沉。
第一,48V会从“几个应用”变成“全域底座”。
早年的48V只是轻混启停、主动悬架这类单点场景;下一阶段会进入底盘线控、智驾冗余、区域配电甚至全车低压供电。 同等功率下电流更小,线束更细、减重和响应带宽都更好,12V再挤也撑不住智驾+座舱的用电曲线。 吉利、蔚来、小米、比亚迪等已经在跟,48V不是省油件,是智能车的供电基础设施。
第二,舱驾融合的拐点不在“物理合一”。
把座舱和智驾塞进同一个盒子,只是One Box;放同一块板是One Board;真正有价值的是One Chip之后的原生融合——两套负载共用算力池、共享对世界状态的感知、底层调度和安全隔离一起设计。
以后行车时算力倾向智驾,泊车/驻车时倾向座舱,座舱AI也能直接用智驾摄像头信息。没做底层融合,只做“外观看起来一颗芯片”,后期一定会卡在资源抢占和功能安全上。
第三,RCP才是厂家自研能力的试金石。
RCP的本质是把车灯、座椅、车门这类边缘节点的控制逻辑上收到区域控制器/中央平台,外设变成“受控端子”。
这听起来是架构省MCU、省线束,实际门槛在软件:时延预算、诊断、故障安全态、OTA统一发布,全要主机厂自己吃透。 没有真正自研软件能力,RCP很容易做成“协议通了但救不了车”。它能走通,说明厂家不是拼配置,而是把应用层算力和控制逻辑握在自己手里。
所以往后看:48V看供电架构,舱驾看底层协同,RCP看自研深度——三条线汇到一起,就是中央计算+区域控制+软件定义。
大v聊车